IMU 感知
适用配置
Kudada Developer Kit · 姿态感知功能模块
IMU PERCEPTION PACK
姿态、串口与数据观测
参考配置使用 10 DOF ROS IMU (A) 与运控链路。模块通过串口 / BLE 输出姿态、加速度、角速度和磁力计数据,用于姿态检测与运动分析。
- 主要接口:串口通信 / BLE
- 典型数据:姿态角、加速度、角速度、磁力计
- 典型用途:姿态监测、数据可视化与调试校准
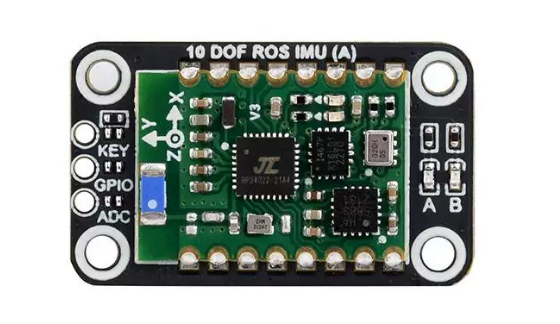
调试前请先确认串口号与安装朝向,再执行初始化和数据观测步骤。
IMU模块简介
机器人胸腔内部装配有IMU模块——10 DOF ROS IMU (A) ,一款10轴imu传感器, 集成ARM32位DSP处理器、BLE5.3蓝牙、高精度加速计、陀螺仪、磁力计、温度气压计, 搭配使用,可以采集周围加速度,陀螺仪,磁力计等数据,检测机器人运动姿态。
模块特性:
-
采用自主研发的姿态解算算法,强实时、高精度、稳定不漂移。
-
利用串口、BLE5.3蓝牙通信,辅助机器人运动姿态和方位检测。
-
支持 Android、IOS、Windows、Linux 系统以及其它 BLE 蓝牙设备连接使用。
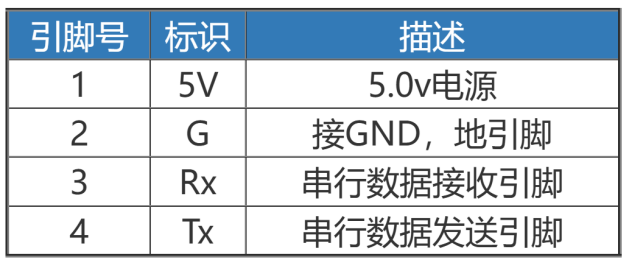
IMU模块接口说明
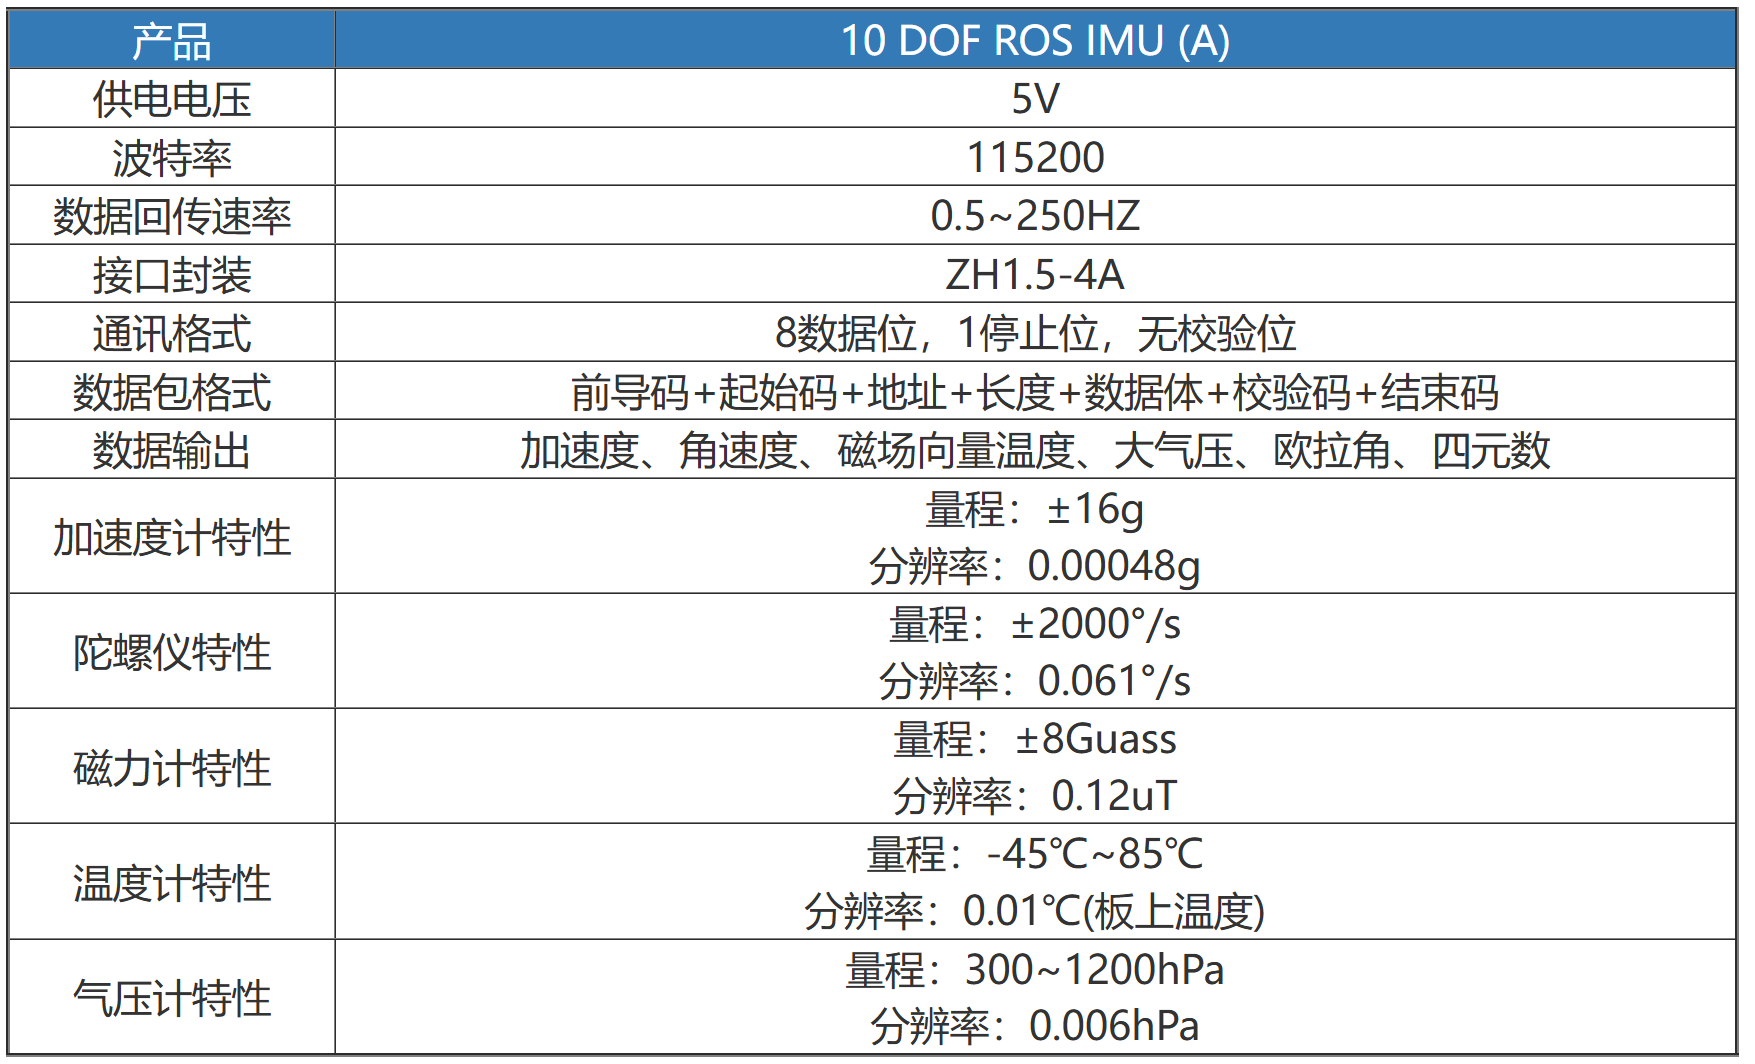
IMU模块参数
更多开发资料以实际交付资料为准。
IMU姿态测量
操作限制
请勿在机器人强化学习模式下单独操作 IMU,避免触发异常控制或机器人误动作。
以串口通信为例,通过MobaXTerm SSH远程登录运控小脑。
- 安装所需依赖:
- 初始化。修改第8行 ser_port = "COM13" 替换成对应的串口,十秒内,把模块Z轴垂直于水平面和Z轴平衡于水平面分别在水平面上旋转一圈以上。
- 执行数据解析代码。修改第7行 ser_port = "COM13" 替换成对应的串口,系统不同端口不同, 比如 /dev/ttyUSBx、/dev/ttySx,可以通过热插拔设备查询设备来确认新增加的设备。
- GUI可视化界面。需要停止上一步的数据解析程序,执行以下程序。
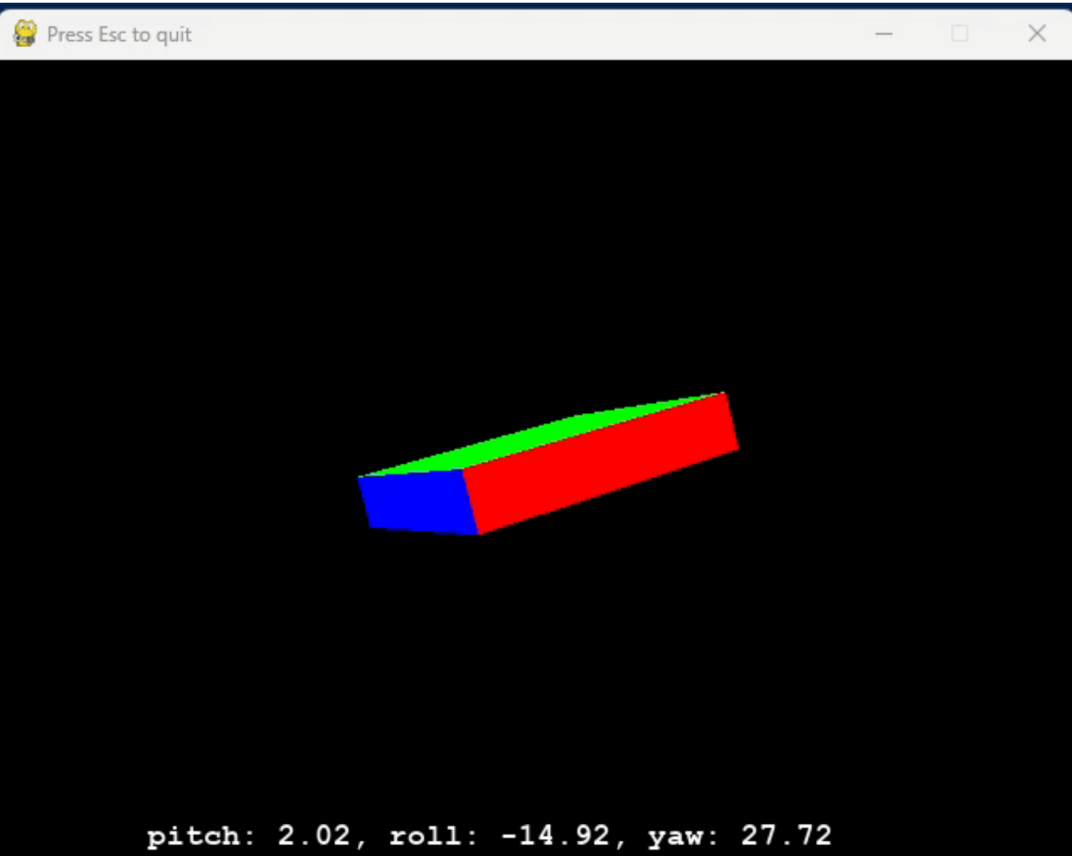
IMU姿态测量