电机标零
标零说明
机器人出厂已进行电机标零,但如遇特殊情况需要重新标零,可参考本页方法执行。
电机标零推荐采取分别对机器人左、右腿单独标零的方式实现。标零时保持腿部关节呈竖直,可将腿部轻微外撇,有利于使能后双腿保持对称且竖直,具体标零时是否需要外撇,以及外撇程度,以使能后双腿是否对称且竖直为准。
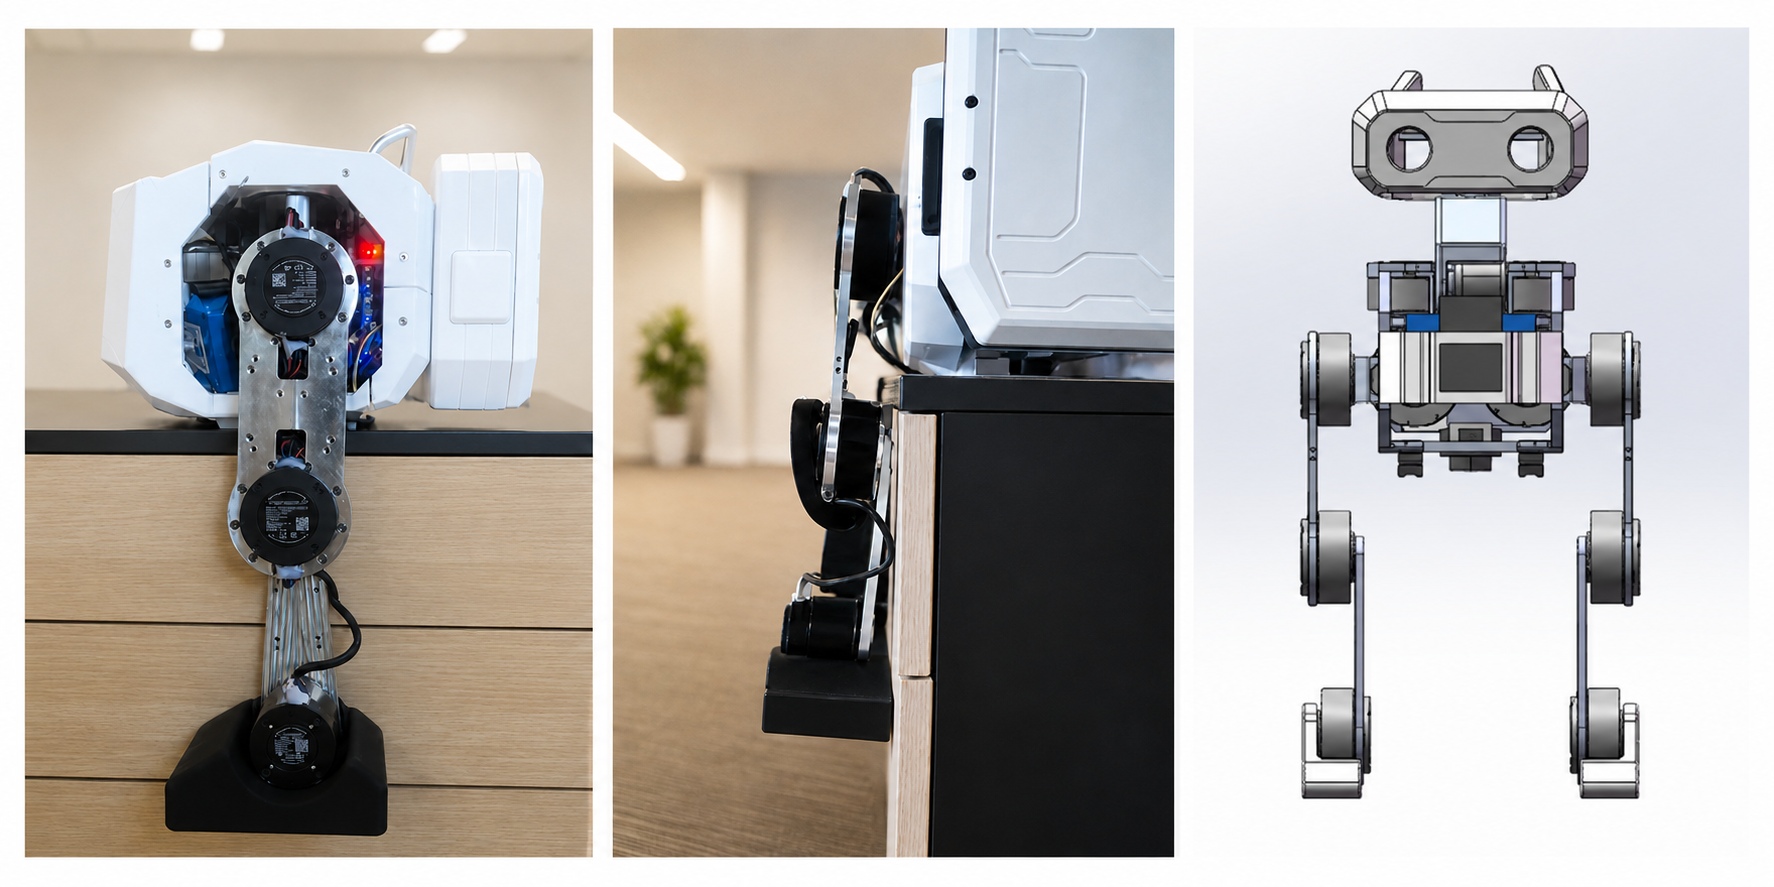
标零示意图
摆放注意
将机器人胸腔底部置于平面时,应将底部两侧垫高,防止激光雷达 模块受压造成损坏。
-
按上图方式摆放好机器人左腿后对左腿标定。SSH连接运控小脑成功后,开启终端输入如下命令:
待看到终端日志中can0的五个电机当前角度均为0时,键入Ctrl+C结束程序,此时左腿电机标零成功。 -
按上图方式摆放好机器人右腿后对右腿标定。SSH连接运控小脑成功后,开启终端输入如下命令:
待看到终端日志中can1的五个电机当前角度均为0时,键入Ctrl+C结束程序,此时右腿电机标零成功。
警告
禁止拆卸 3 号电机上的限位模块。机器人标零成功后,严禁将腿部旋转 360° 后放置,否则电机使能时腿部可能迅速归位,造成人身伤害或设备损坏。
为便于确认腿部位姿是否正确,请在标零及使能前检查机器人左右腿 2 号电机与 3 号电机之间的电气接线,确保接线位于机器人正面侧并与出厂状态一致。
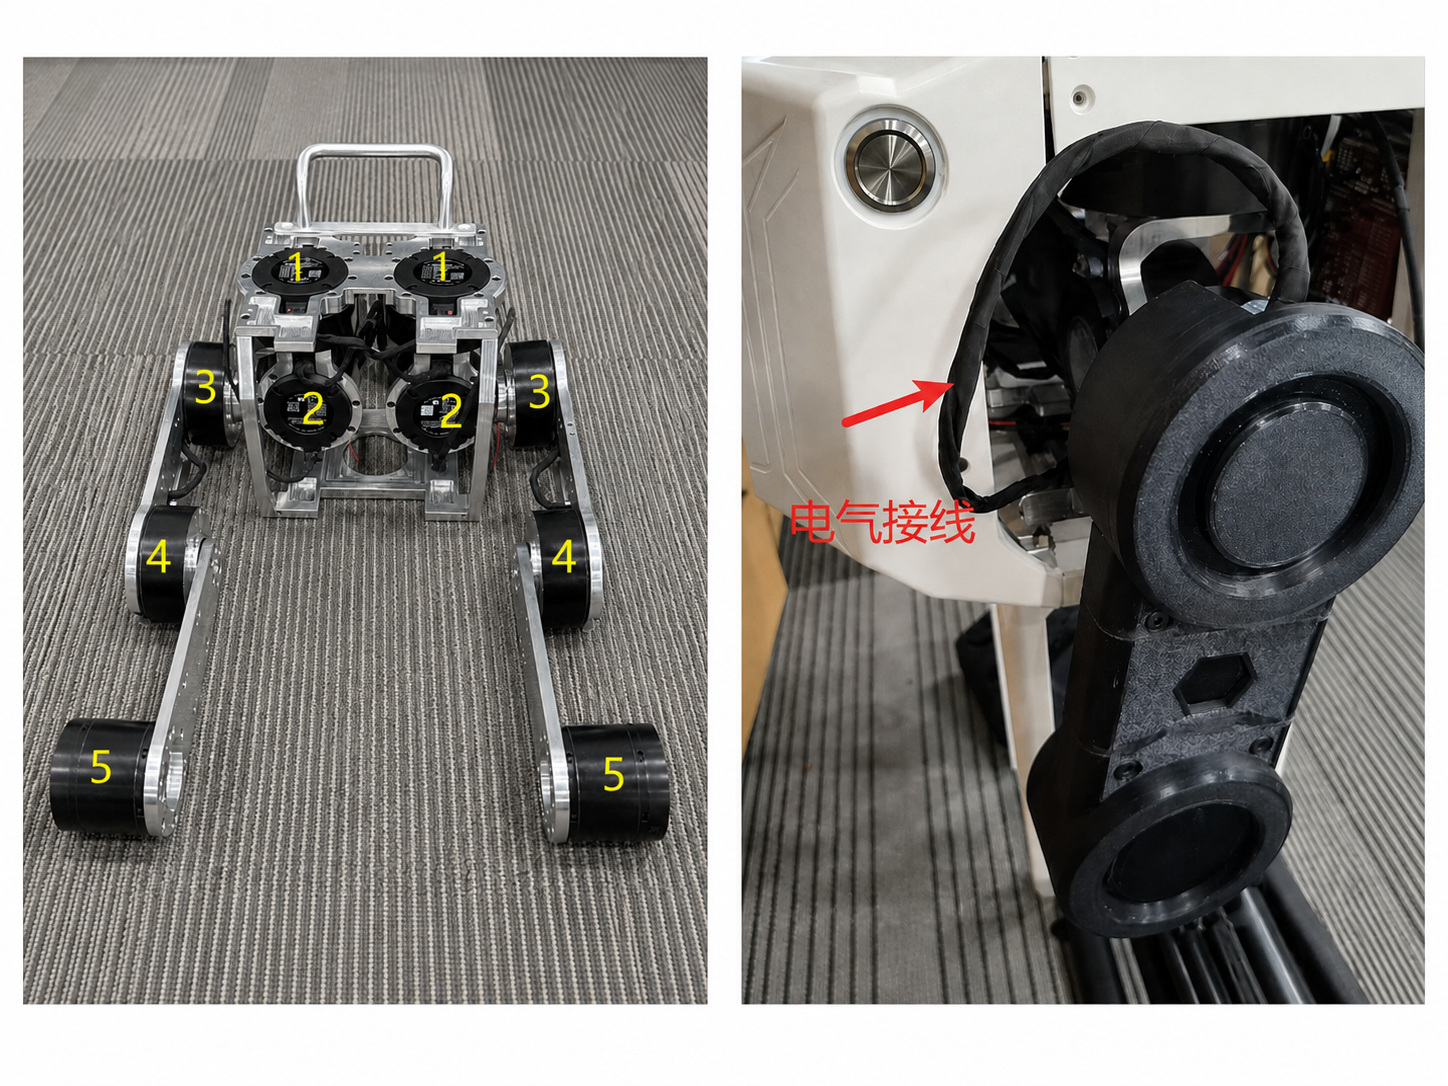
此外,为防止腿部误绕圈,建议机器人使能前及关机后,将其放置于配套的基座上。使能前将双腿向前屈膝,脚掌着地,对称放置,终端运行:
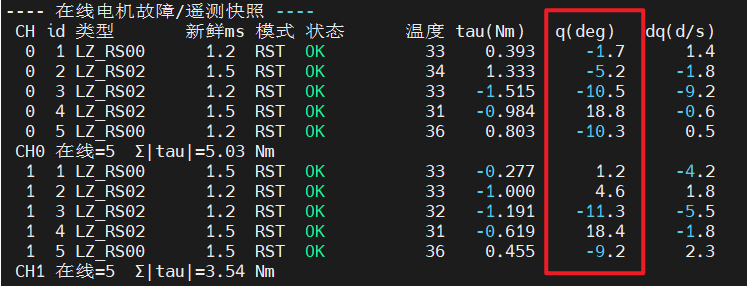
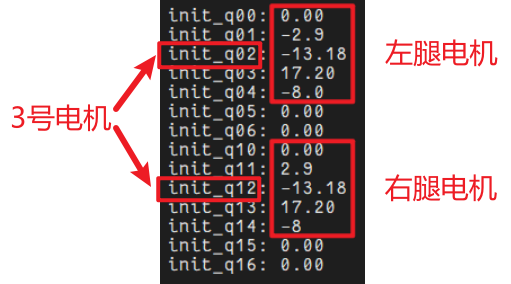
可通过hardware_task程序日志看到当前电机角度q(deg),若与参数配置文件param_robot.yaml中的电机初始角度值相仿,特别注意3号电机的当前角度正负极性、角度值是否与配置文件中的极性一致,角度值相仿,否则请勿使能机器人。