运动控制
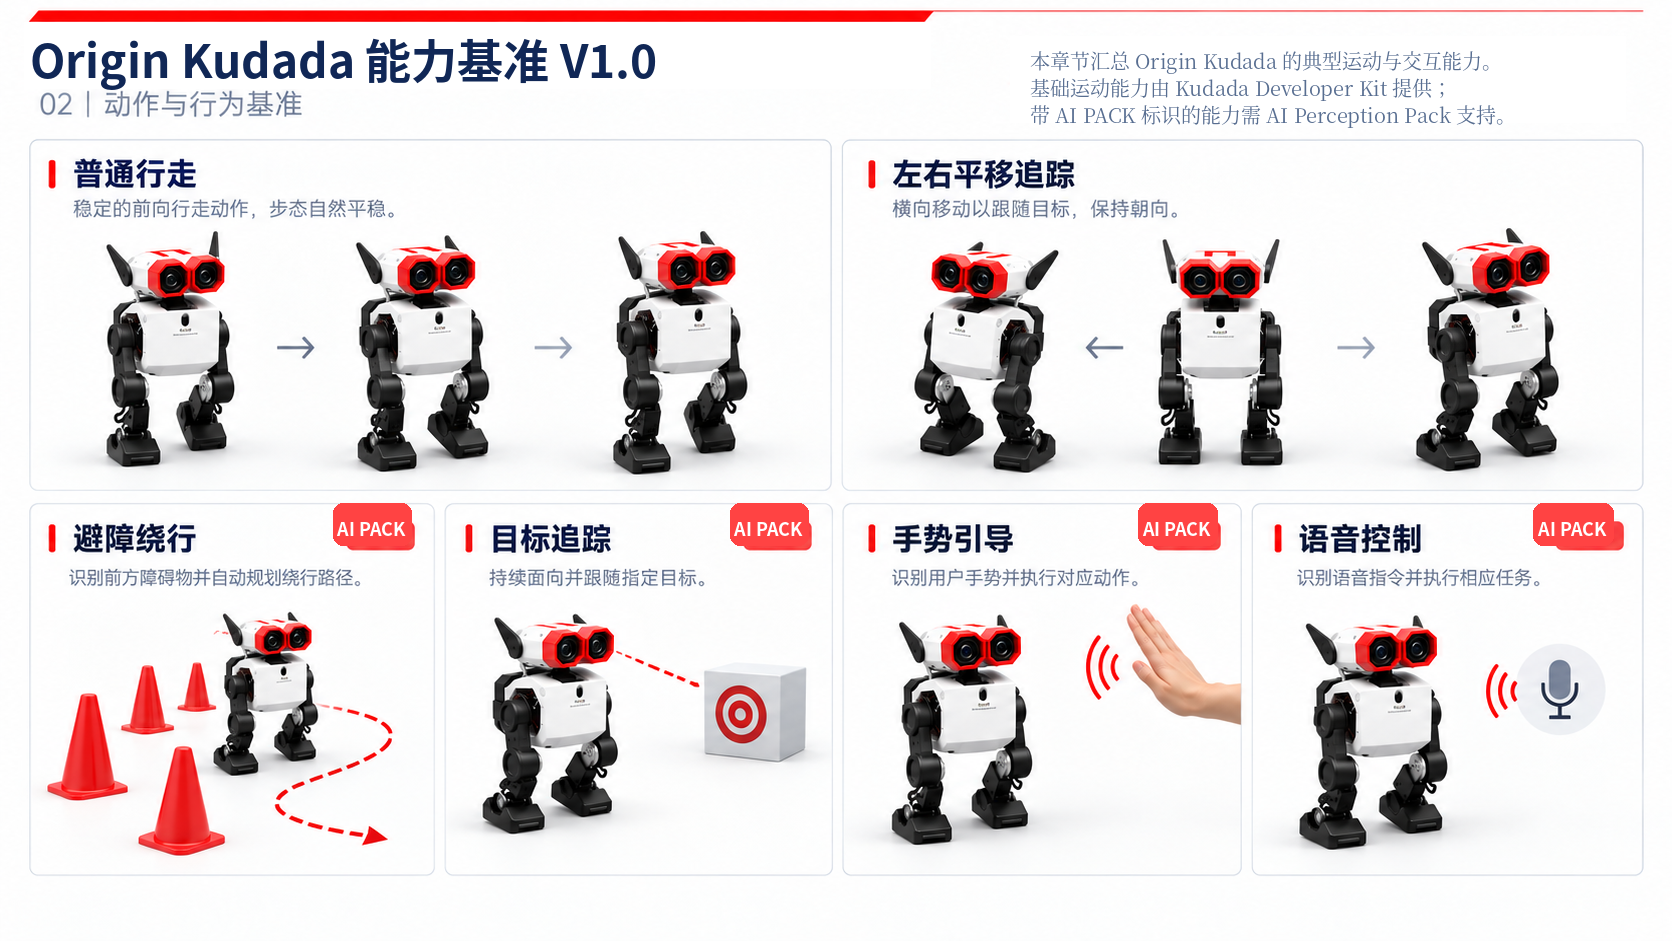
下图汇总了 Origin Kudada 的典型运动与交互能力,可用于快速了解本机在常规移动、目标跟随、交互响应等方面的功能边界。基础运动控制由 Kudada Developer Kit 提供;图中带 AI PACK 标识的能力需 AI Perception Pack 对应的感知与交互模块支持。
手柄遥控
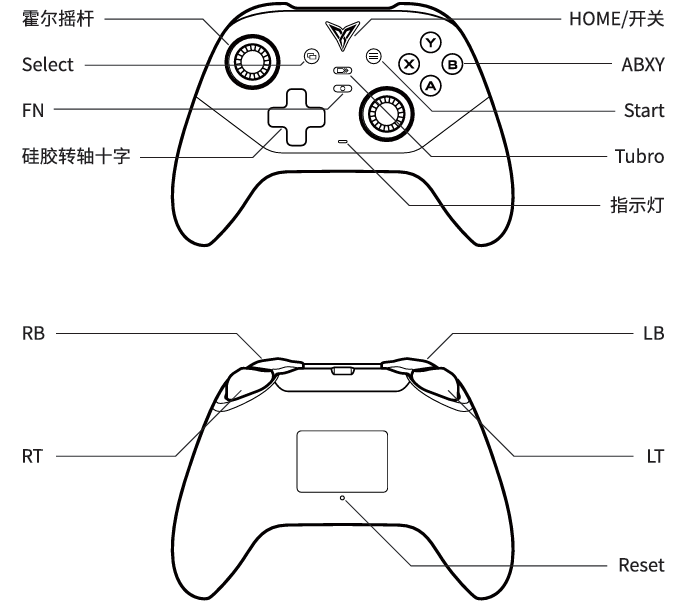
遥控器简介
手柄支持有线/无线连接,2.4G无线传输距离约16米,蓝牙传输基于5.3协议,传输距离约5米,手柄按键共计十六个(含开关)。手柄支持连发功能,若按下按键发现抖动请按照说明书关掉对应按键连发功能即可。使用前先检查2.4G手柄接收器已插入运控小脑上。
更多开发资料:www.yahboom.com/study/Handle
遥控机器人
无线接收器已插入运控小脑,机器人上电后,按下遥控器中间三角键,遥控器开机,随后黄灯闪烁。配对成功后,青色灯常亮。
-
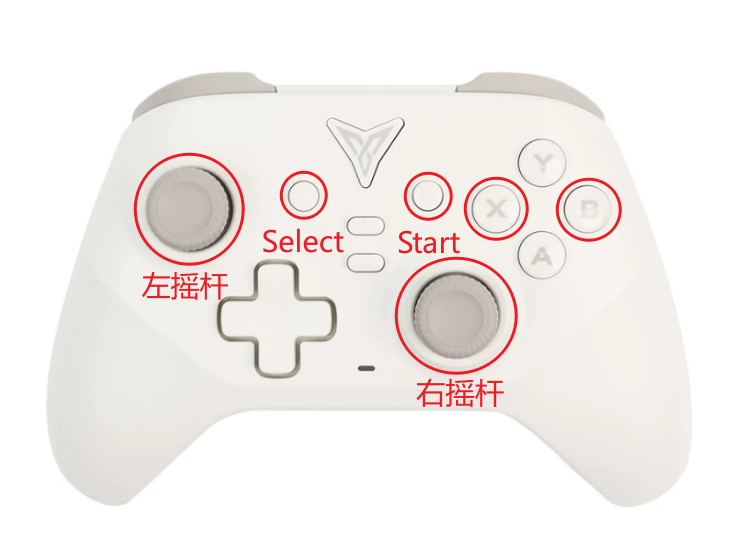
长按B:使能机器人控制,并初始化为站立姿态
-
短按X:进入强化学习模式
-
左摇杆:进入强化学习模式后,遥控机器人前后左右移动
-
右摇杆:进入强化学习模式后,遥控机器人转向
-
短按B:退出强化学习模式,恢复为使能站立姿态
-
短按Select:除能机器人控制
-
短按Start:开启/关闭运控接口
警告
请和机器人保持安全距离,避免机器人误动作导致人身伤害。
运控接口
接口说明
ZeroMQ(ØMQ)是一种高性能的异步消息中间件,本身由C++ 编写,并通过其核心的C API与其他语言交互。得益于庞大的社区贡献,它为几乎所有主流编程语言都提供了相应的“绑定”(Bindings)或原生实现。专为高吞吐量、低延迟场景开发,为分布式或并发应用程序设计,适用于机器人系统中“算力大脑”和“运控小脑”之间的实时指令传输。
当前接口采用TCP 方式实现,小脑端支持两种接收模式:
-
REP模式:用于请求控制指令,端口为6062。
-
SUB模式:用于持续发布速度数据,端口为6061。
状态发布接口使用PUB模式,端口为6060。
应用示例
ssh进入大脑端激活Driver 环境
#启动控制接口开启后小脑端才会接收其他指令和速度数据
#方法一:
uv run nav_tools/zmq_json_send.py --cmd key_press --key key_st
#方法二:短按遥控手柄Start键

#姿态切换 0:电机除能 1:初始站立 3:运控模式
uv run nav_tools/zmq_json_send.py --cmd set_gait --gait-mode 0
警告
请和机器人保持安全距离,避免机器人误动作导致人身伤害。