认识 Origin Kudada
Origin Kudada 是面向具身智能教学、科研与开发的双足机器人平台。先理解机器人本体与两套计算系统,再按实际交付配置查看产品参数并进入操作和开发。
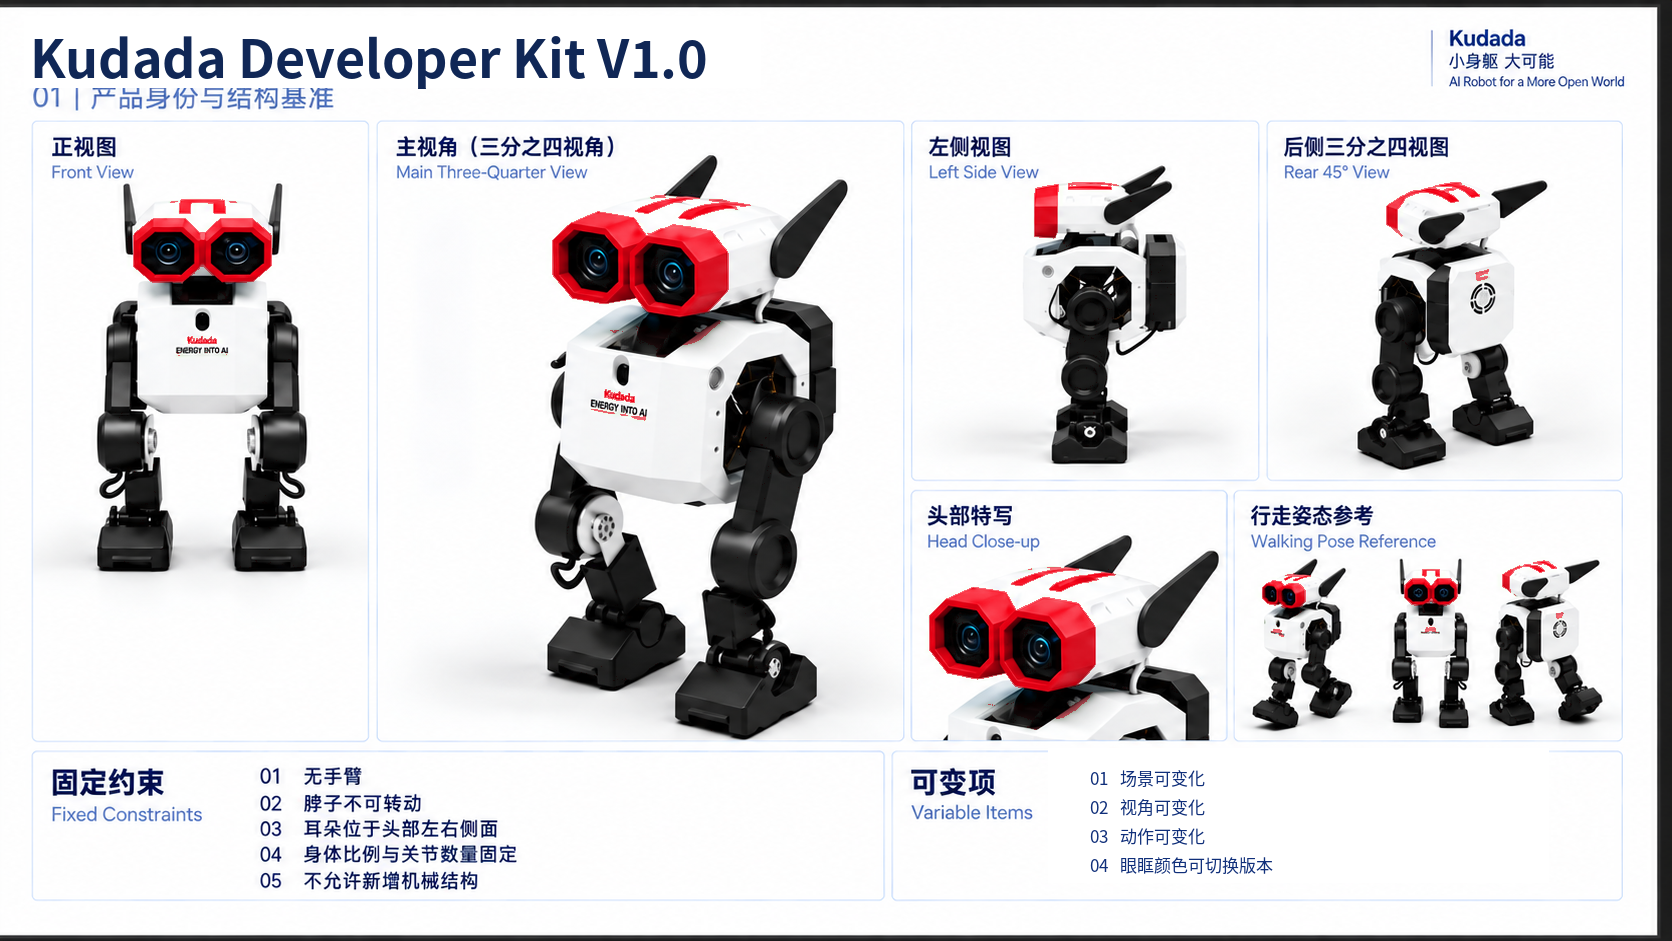
产品识别
Origin Kudada
产品手册、交付资料与开发说明统一使用该名称。
红色视觉基准
白色机身、黑色关节与红色头部视觉元素构成当前产品识别特征。
双足 10 DOF
双足运动结构承担站立、移动与转向,产品结构以实际交付机型为准。
两套计算系统
RDK X5 运控小脑
负责关节状态、姿态与基础运动控制。使能、除能、站立和移动始终遵循运控安全流程。
查看运控小脑启动说明 →RDK S100/S100P 算力大脑
承载视觉、语音、激光雷达与 ROS 2 AI 应用,不直接替代 RDK X5 的实时运动控制。
查看进阶 AI 应用 →产品参数
不同批次以订单、铭牌与随箱交付清单为准。
625 mm站立高度
10.25 kg整机重量
10 DOF关节自由度
1.0 m/s最高步行速度
25.2 V / 7 Ah电池规格
> 1 h综合续航
运动开发基础
Kudada Developer Kit
整机与 RDK X5 实时运动控制链路。
| 主要配置项 | 参数说明 | 详细规格说明 |
|---|---|---|
| 整机规格 | Origin Kudada 双足机器人本体 |
|
| 运控小脑 | RDK X5 主控平台 |
|
| 通信控制 | GD32F505 关节协同域控制器 |
兆易创新高性能 Cortex-M33 微控制器,凭借 280MHz 主频、DSP/FPU 加速、丰富模拟外设及双路 CAN FD,实现机器人关节的高实时协同控制与通信。 |
| 姿态感知 | 10 DOF ROS IMU |
用于采集姿态、加速度和角速度等运动状态数据,为机器人姿态检测与调试提供参考。 |
| 遥控操作 | 无线遥控器 |
用于机器人站立、移动、转向、停止等基础运动控制及人工调试。 |
教学场景扩展
Education Pack
把机器人能力组织为课程、实验和可复现的教学场景。
课程与实验
课程目录、实验指导、示例项目与验收任务;具体课时和授权按项目方案提供。
地图与沙盘
教学地图、场景沙盘、任务点位与障碍物布置;尺寸、物料和数量以交付清单为准。
感知与智能计算
AI Perception Pack
RDK S100/S100P、视觉、语音和激光雷达共同构成感知计算扩展。
RDK S100/S100P
6 × Cortex-A78AE @ 2.0 GHz;128 TOPS BPU;24 GB LPDDR5;64 GB eMMC。
视觉相机
USB / UVC 相机;参考配置采用 IMX415、800 万像素,最高 3840 × 2160。
语音模块
USB 语音设备,集成麦克风与扬声器,用于语音识别、语音合成与语音交互。
激光雷达
360° 二维扫描,用于 SLAM 建图、定位、导航与自主避障实验。
板卡资料: RDK X5 官方产品页 · RDK S100/S100P 开发者套件官方文档
交付口径
Education Pack 和 AI Perception Pack 均为扩展内容。课程、地图 / 沙盘、板卡、传感器、安装位置与软件镜像,以实际项目和随箱交付清单为准。