运控小脑启动
运控小脑负责关节控制、运动状态采集、IMU / CAN 数据处理与实时指令执行。
| 项目 | 内容 |
|---|---|
| 计算平台 | RDK X5 |
| 适用配置 | Kudada Developer Kit(所有扩展组合共用) |
| 主要任务 | 关节控制、IMU、CAN、实时执行 |
开机按键位置
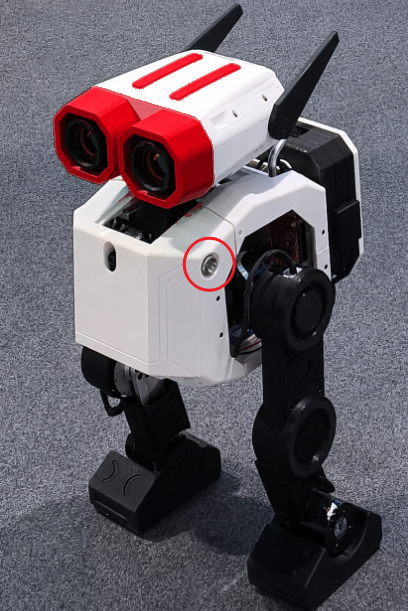
系统电源键位于机身左侧。按下后可为关节电机、运控小脑及基础控制链路供电。
开机自启动
开机自启动可采用 rc.local 的方式实现。系统启动过程中会执行 /etc/rc.local 文件中的命令,因此只需将程序启动命令写入该文件,并为其配置可执行权限,即可实现程序随系统自动启动。
编辑 rc.local 文件:
在 exit 0 前加入以下内容并保存:
sleep 20
cd /home/sunrise/motion_ctrl
sudo ./hardware_task > &
sleep 20
sudo ./control_task > &
sleep 20
sudo ./navigation_task > &
sleep 20
重新上电机器人即可实现运控小脑的开机自启动。
手动启动
SSH 连接运控小脑成功后,开启终端输入如下命令:
终止程序:
通过日志判断状态:
- 正常情况下可在终端看到电机在线个数、频率、角度、IMU 数据等。
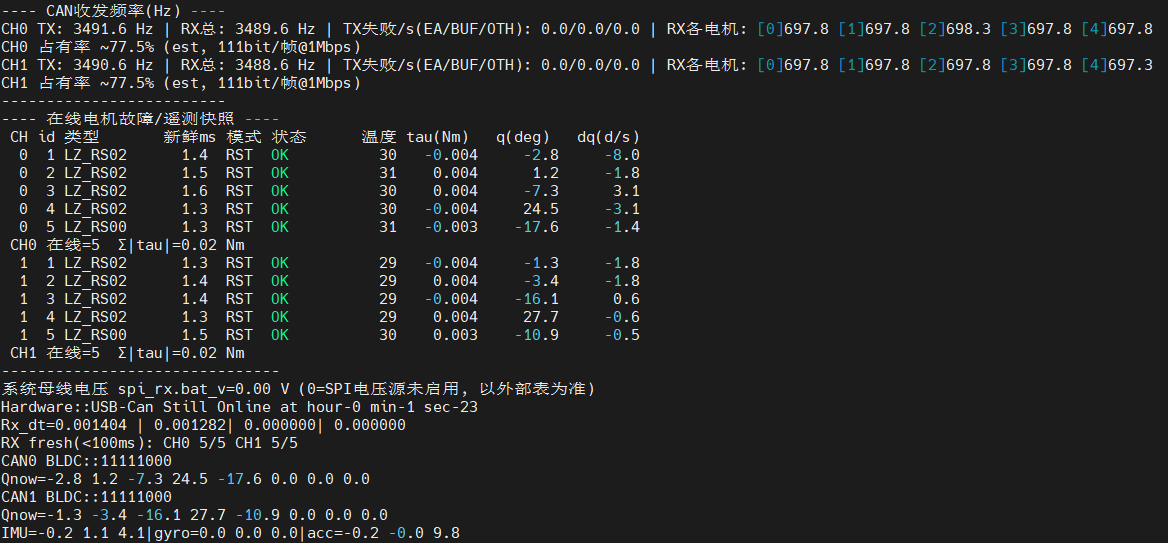
- 若电机在线个数缺少,频率明显小于 700,则检查电机接线是否存在松动。
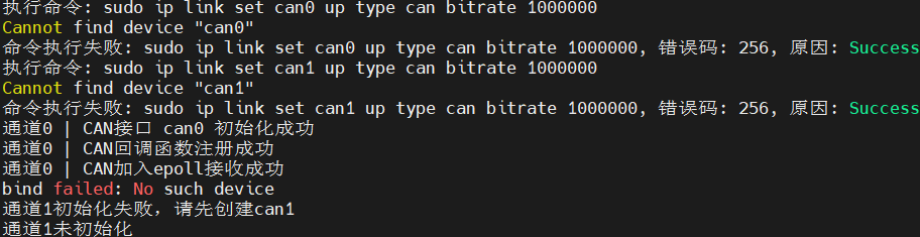
- 若日志显示找不到 CAN 设备,则检查硬件 USB2CAN 接线是否存在松动。
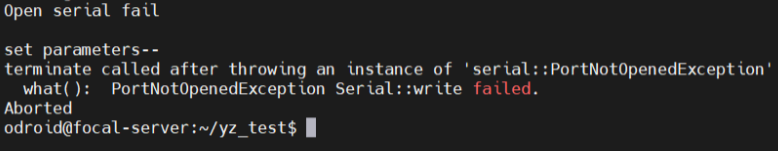
- 若 IMU 值为 0 且晃动机器人时 IMU 值不变化,或显示打开串口失败,则检查 IMU 接线是否松动。
控制使能
控制方式:手柄遥控。参考手柄遥控章节的具体使用方法,建议在机器人上电前先启动手柄。
使能前检查
- 确认腿部位置正确:使能前务必确认当前腿部位置正确,详细确认方式参考电机标零章节。
- 确认 IMU 正常:机器人放置在配套基座上时,通过日志确认 IMU 处于正常范围,即接近 0 值。

强化学习步态
控制方式:手柄遥控。参考手柄遥控章节的具体使用方法,建议在机器人上电前先启动手柄。
强化学习步态安全
- 在强化学习模式下,请与机器人保持安全距离,禁止提起机器人或使机器人双脚离地。
- 机器人出现失稳或其他异常情况时,请立即执行除能操作。
- 再次使能前,务必重新启动程序并确认机器人腿部位置正确,同时检查电机角度正负极性和角度值。具体方法见电机标零。